Robot ménage domestique : Helix 2.5 de Figure AI réussit près de 60% des tâches
En bref
- Helix 2.5 de Figure AI a piloté des robots humanoïdes dans 30 maisons de San Francisco.
- 237 tâches réussies sur 420, soit environ 56%, sans entraînement sur ces lieux.
- Le robot devait exécuter simultanément rangement, pliage et mise en place d’un lit.
- Le défi reste l’adaptation aux objets inconnus et aux imprévus du quotidien.
Un robot qui fait le ménage chez des particuliers pose une question simple : peut-il agir sans connaître la maison à l’avance ? Le cas présenté par Figure AI avec Helix 2.5 apporte un élément concret, tout en montrant les limites actuelles.
A lire également : Sound Blaster gs3 : test complet et avis Creative pour un son PC plus large, sans se ruiner
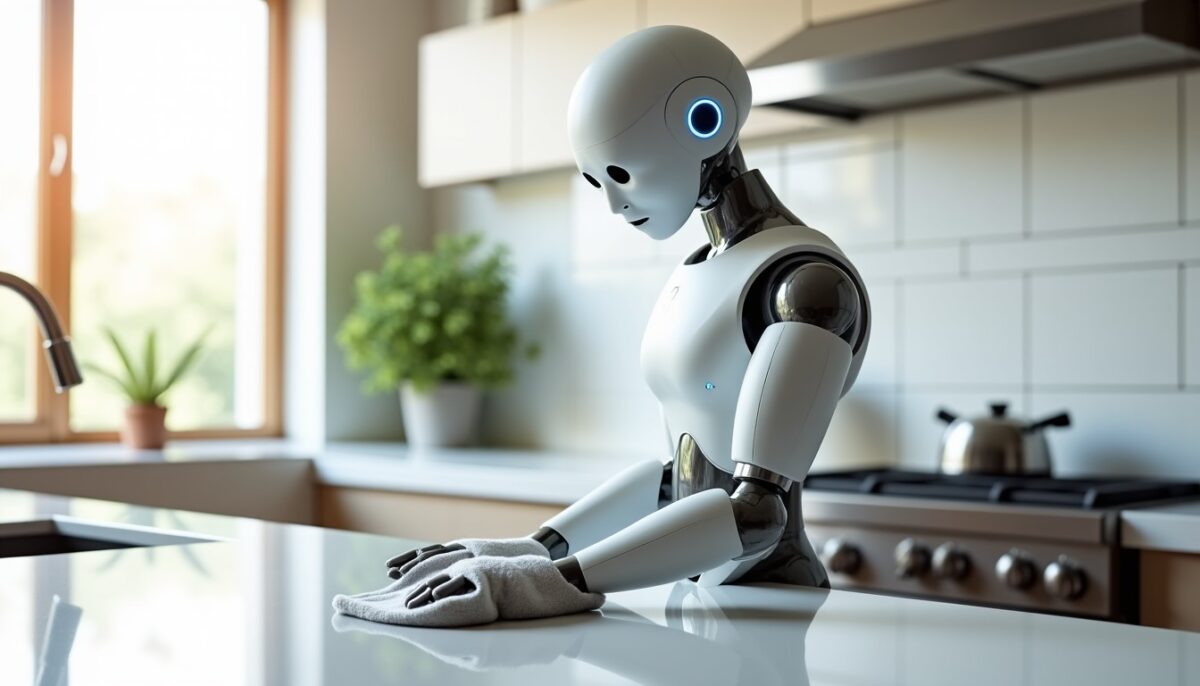
Dans 30 logements de la baie de San Francisco, des tâches ménagères ont été exécutées avec des objets non observés auparavant. Le résultat met en lumière une évolution rapide des modèles de contrôle et de planification.
Qu a prouvé le robot lors des 30 nettoyages à San Francisco ?
Figure AI indique avoir exécuté des missions de rangement dans 30 maisons de San Francisco, sans images spécifiques à ces lieux. Le robot n’a donc pas profité d’une adaptation directe à la décoration, aux objets ou aux habitudes. Il a dû interpréter l’espace et agir, puis ajuster en cours de route.
A voir aussi : Les donation goals de Linca pour le ZEvent 2026 : paliers, formats, impacts et limites
La démonstration visait trois actions distinctes : placer des jouets dans un panier, plier des serviettes, et faire un lit en positionnant oreillers et couverture. Le choix des tâches impose plusieurs capacités en parallèle, dont la perception et la manipulation.
Une liste de critères peut aider à comprendre ce qui a réellement été testé.
- Objets inconnus : lits, serviettes et paniers n’étaient pas appris avant l’essai.
- Règles de réussite strictes : une tâche devait être terminée entièrement.
- Gestion des imprévus : le robot devait continuer malgré des aléas de manipulation.
| Mission | Capacité mobilisée | Pourquoi c’est exigeant |
|---|---|---|
| Ranger des jouets | Trajectoire + saisie | Objets rigides variés et destination à atteindre |
| Plier des serviettes | Manipulation souple | Déformation et prise non uniforme |
| Faire un lit | Coordination multi-étapes | Positionnement depuis plusieurs côtés et alignement |
Le taux de 56% reflète quoi, et quelles limites resteront visibles ?
Figure AI mentionne 237 tâches réussies sur 420, soit environ 56%. Ce chiffre dépend de la définition stricte de la réussite : la tâche devait être terminée en totalité. Un échec partiel pèse donc autant qu’une erreur majeure.
Le résultat reste encourageant, car le robot opère dans un environnement domestique plus variable qu’un site industriel. Les positions, les textures, et l’accessibilité des objets changent d’une maison à l’autre. La marge de progression concerne surtout la robustesse.
Pour interpréter ce type de mesure, voici les erreurs fréquemment faites.
- Confondre taux de réussite global et performance par étape.
- Supposer que “non entraîné sur les lieux” signifie “robot universel”.
- Ignorer l’impact des conditions réelles sur les gestes de manipulation.
- Évaluer uniquement les réussites visibles, sans regarder les tentatives interrompues.
Comment Helix 2.5 relie perception, planification et manipulation ?
Le modèle Helix 2.5 sert de couche de contrôle pour orchestrer la perception, le choix d’action et la manipulation. Figure AI indique un préentraînement sur Index, un ensemble orienté comportements humains. L’objectif consiste à généraliser des gestes et des situations physiques.
Le principe rappelle celui des grands modèles utilisés en langage, mais appliqué à des dynamiques physiques. Le robot doit comprendre qu’un jouet au sol se ramasse, qu’un panier peut devenir une destination, et qu’un lit exige des mises en place successives.
Trois notions méritent une définition claire pour suivre le mécanisme.
- Contrôle robotique : suite d’actions exécutées à partir d’entrées capteurs.
- Planification : choix d’un enchaînement d’étapes cohérent avec les contraintes.
- Manipulation : saisie et mouvement en gérant la rigidité ou la souplesse.
Pourquoi les robots domestiques échouent plus souvent que les robots industriels ?
En industrie, les robots travaillent souvent dans des configurations stables, avec des trajectoires calibrées et des conditions mesurées. La répétabilité réduit l’incertitude sur l’emplacement et l’état des objets. À l’inverse, la maison présente une variabilité continue.
Un robot humanoïde doit aussi naviguer dans des espaces où l’encombrement change rapidement. Les objets sont parfois partiellement cachés, ou déplacés après chaque tentative. Cette incertitude augmente la probabilité d’erreurs de perception, puis de décisions sous-optimales.
Un exemple opérationnel aide à visualiser l’écart. Dans un atelier, un support de tissu conserve sa position et sa tension. À domicile, une serviette peut glisser, se froisser, ou modifier le point d’accroche des doigts.
Pour situer ces évolutions, plusieurs organismes documentent l’exigence de sécurité et de fiabilité. L’IEEE et la ISO 8373 encadrent l’approche robotique, notamment via la notion de performance attendue et la gestion des risques.
Cas d usage par profil : où Helix 2.5 aide, et où il doit encore progresser
La démonstration intéresse surtout les profils qui gèrent des tâches domestiques récurrentes, mais qui acceptent une phase d’apprentissage. Pour les robots, le passage de 56% vers des niveaux proches de “zéro reprise” nécessite une robustesse accrue face aux objets et aux scènes imprévues.
Les cas d’usage les plus réalistes commencent par des périmètres limités, avec des critères mesurables. Les équipes peuvent alors mesurer la qualité, pas seulement l’action réussie. Une mise en production impose aussi une gestion rigoureuse des risques.
| Profil | Besoins typiques | Ce que la démo suggère |
|---|---|---|
| Familles | Rangement rapide | Potentiel sur paniers et zones dédiées, si l’environnement reste cadré |
| Résidences services | Nettoyage répétitif | Intérêt pour des routines, avec contrôles qualité renforcés |
| Assistance à domicile | Réduction de charge | Progression utile, mais supervision requise pour les étapes sensibles |
| Équipes R&D | Mesure et itération | Cas d’école pour tester perception, saisie souple et reprise d’erreurs |
Du point de vue pratique, une expérimentation par étapes limite les surprises. Les scénarios peuvent commencer par une zone unique, puis s’élargir à plusieurs pièces. Cette approche réduit l’incertitude et facilite l’analyse des échecs.
Sources et cadre de référence : ce que disent des organismes sur la robotique utile
Pour dépasser la seule démonstration, il faut relier les progrès à des travaux reconnus sur la robotique et la sécurité. Les référentiels facilitent l’évaluation des performances et la gestion des risques en environnement non contrôlé.
Trois références soutiennent cette perspective : l’IEEE sur l’éthique et la sûreté des systèmes autonomes, la norme ISO 8373 sur la robotique industrielle, et les analyses de la Robot Safety en contexte opérationnel. Elles complètent l’approche par tests.
Sources récentes à titre indicatif : IEEE, guidelines sur les systèmes autonomes et leur sûreté (2023-2024) ; ISO 8373, principes de robotique et de sécurité (références mises à jour régulièrement, dernières consolidations 2023-2024) ; Publications “robot safety” de la communauté IEEE et organismes associés (2023-2024).
FAQ
Helix 2.5 est-il entraîné sur chaque maison testée ?
Selon la présentation, le modèle n’a pas été ajusté avec des images provenant des maisons de la baie de San Francisco. Le robot a donc dû agir avec des objets et une mise en scène non observés avant l’essai. Cette contrainte rend la comparaison plus significative.
Pourquoi une tâche réussie est-elle si difficile à définir en ménage ?
Un pliage peut sembler bon, mais échouer sur l’extrémité ou la symétrie. Un lit peut être “fait” sans que la couverture soit correctement tirée. Le protocole comptabilise la réussite seulement si l’exécution est terminée intégralement.
56% signifie-t-il que le robot est inutilisable à domicile ?
Non. Le chiffre décrit une performance moyenne sur un ensemble de scénarios. En pratique, des limites apparaissent selon l’accès aux objets et la variabilité des textures. Une utilisation pertinente commence souvent par des routines simples et des zones plus cadrées.
Quels progrès sont les plus attendus pour augmenter la fiabilité ?
La fiabilité dépend de la robustesse de la perception et de la manipulation. Les étapes sensibles, comme la saisie souple, demandent une meilleure tolérance aux déformations. Une amélioration continue doit aussi viser la reprise d’erreurs sans interrompre toute la tâche.
Comment comparer ces résultats avec d autres robots domestiques ?
La comparaison exige des métriques cohérentes : définition de la réussite, nombre d’essais, conditions de test et diversité des scènes. Les taux bruts ne suffisent pas sans protocole. Un bon cadre inclut aussi la durée d’exécution et le taux de reprises.
Si vous cherchez à comprendre l’avenir des robots ménagers, suivez ces démonstrations avec une grille d’évaluation stricte. Le mot-clé à retenir reste Helix 2.5 : il illustre une approche où le robot anticipe, s’adapte, puis améliore sa performance au fil des essais.
Les avancées en robotique domestique reposent moins sur la magie que sur l’assemblage cohérent de perception, planification et manipulation.
Appel à l’action : répondez mentalement à cette question : dans votre quotidien, quelles tâches seraient les premières à automatiser, et quelles contraintes devraient être mesurées avant toute généralisation ?